ピック&プレース自動化の真相!失敗回避の選定術と2026動向
製造業のスマートファクトリー化が進む生産現場において、自動化ラインの稼働率を左右する要の技術が「ピック&プレース(Pick & Place)」です。対象物を正確に掴み、指定の場所へ瞬時に搬送・整列させる一見シンプルな動作ですが、現場では「カタログ値通りの速度が出ない」「把持ミスによるチョコ停でラインが頻繁に止まる」といった深刻なトラブルが日常茶飯事となっています。
人手不足の常態化と多品種少量生産へのシフトが進む2026年、ピック&プレースは単なる単純往復運動から、AI画像認識や自律グリッパーを統合したインテリジェント機構へと急速な進化を遂げています。大手システムインテグレーター(SIer)や現場エンジニアへの徹底取材をもとに、機構別の相場やタクトタイム短縮の秘訣、導入で躓かないための選定基準を詳しく紐解きます。
📌 【この記事の重要ポイントまとめ】
- 要点1:ロボット種別(スカラ・デルタ・多関節・カム)とワーク特性のミスマッチが、タクト遅延やチョコ停を招く最大の構造要因である。
- 要点2:設備価格は単体で150万〜800万円、SIを含むライン全体では1,000万〜3,500万円超が相場であり、ノズル・チャック設計の精度が投資対効果(ROI)を決定づける。
- 要点3:2026年はAIビジョンによるティーチングレス化とランダムピッキングが標準化し、現場任せのブラックボックス化を防ぐ組織的な工程設計が成否を分ける。
【基本と仕組み】ピック&プレースとは?マウンタとの決定的な違い
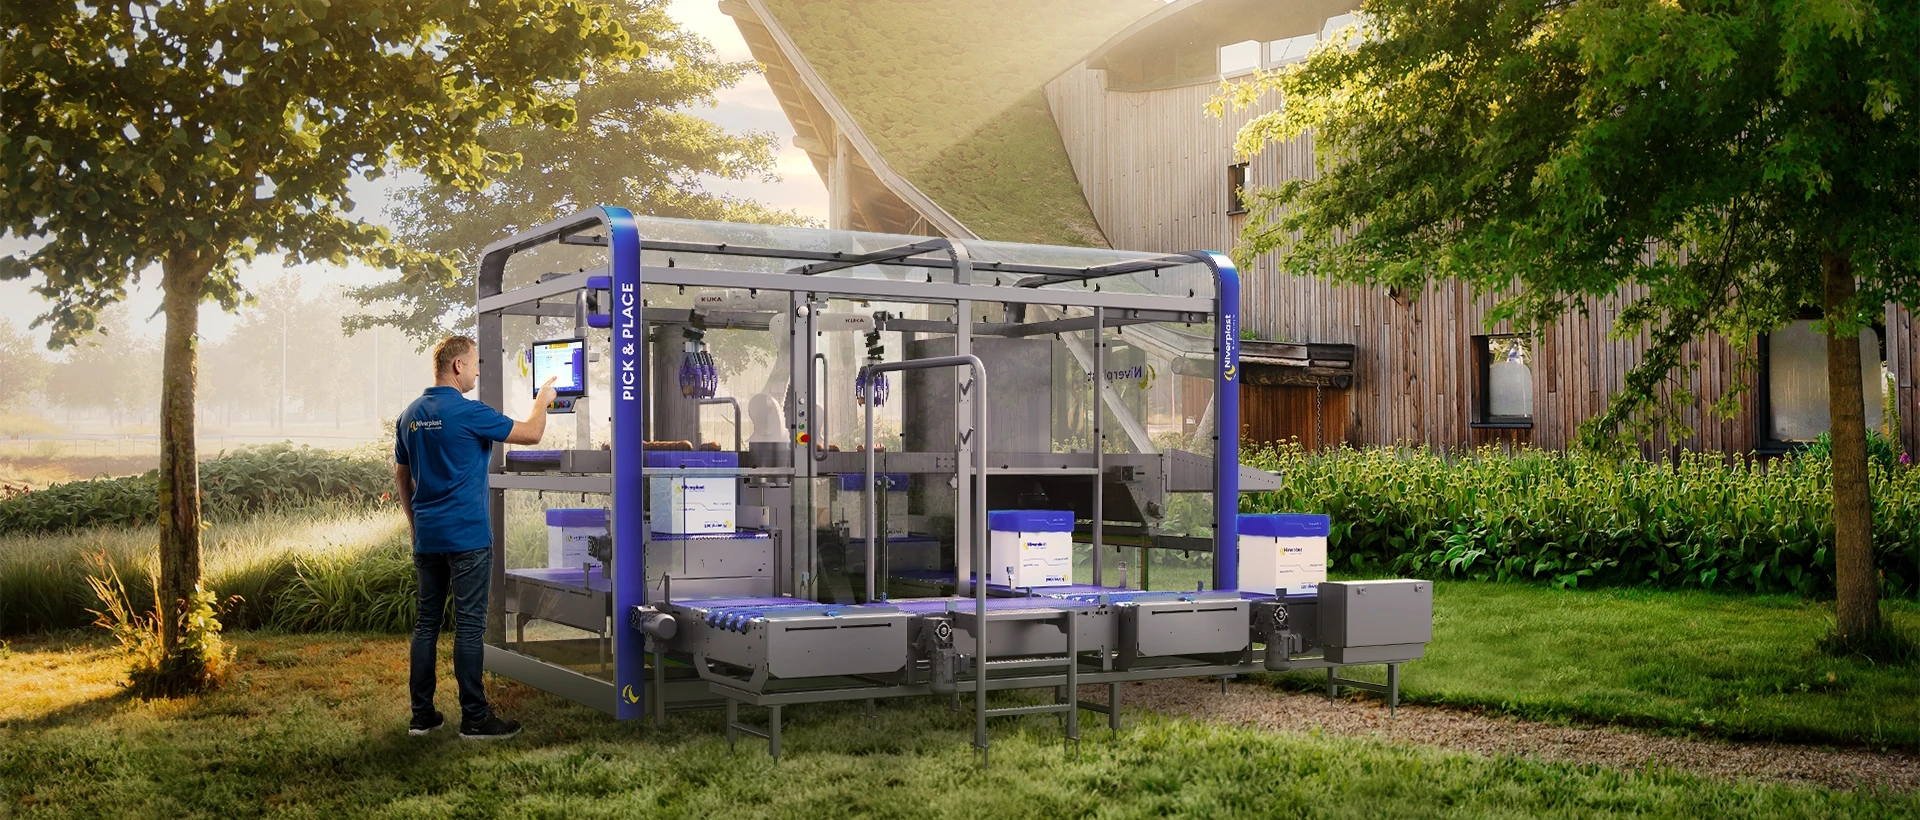
工場自動化の根幹を支えるピック&プレース ロボット 仕組みは、センサやビジョンでワーク(対象物)の位置を特定し、エンドエフェクタ(手先ツール)で把持(Pick)したのち、目標座標へ高速移動させて所定の姿勢で配置(Place)する一連のシーケンスで構成されます。単純な機構に見えますが、掴む際の衝撃緩和、加減速時のワークのズレ防止、そしてミリ単位・ミクロン単位の精密な位置決め制御が極めて高度に同期しています。
ここで多くの製造担当者が混同しやすいのが、電子部品業界で多用される「SMT実装機(マウンタ)」との領域区分です。実装機 ピック&プレース マウンタ 違いを整理すると、マウンタはプリント基板上に極小のチップ抵抗やICパッケージを1時間あたり数万点という超高速かつ数マイクロメートルの超高精度で連続装着することに特化した専用設備を指します。一方、一般的なピック&プレース装置は、食品、医薬品、自動車部品、金属加工品など、形状や重量が多岐にわたるワークの箱詰め、パレタイジング、組み立て、整列工程を担う汎用的な自動化機構です。
また、固定サイクルで動作する大量生産ラインでは、モーター駆動のロボットアームだけでなく自動化 ピック&プレース カム機構が今なお圧倒的な信頼性を誇ります。カム機構はモーターの回転運動を幾何学的なカム曲線によって機械的に直線・旋回運動へと変換するため、電子制御の遅延がなく、毎分数百サイクルという極限の高速搬送と絶対的な位置再現性を両立できる強みを持っています。

【機構別の徹底比較】スカラ・デルタ・多関節・カムの性能と価格相場
自動化ラインの設計において、どの駆動機構を選択するかは投資回収期間を左右する最重要判断です。代表的な機構の特徴と、導入にかかるコスト感を詳細に比較します。
| 機構タイプ | 詳細・主要スペック | 一般的な基準・相場(単体/システム一式) | 編集部の見解・適正用途 |
|---|---|---|---|
| スカラロボット(水平多関節) | 水平方向に柔軟、垂直方向に高剛性。平面移動と押し込み作業に最適。 | 単体:150万〜350万円 ライン一式:800万〜1,800万円 | 電子機器・精密部品の組み立てで費用対効果が最も高く、省スペース設置に向く。 |
| デルタロボット(パラレルリンク) | ベース部に全モーターを配置した超軽量アーム構造。毎分100〜200回の超高速ピッキングが可能。 | 単体:300万〜600万円 ライン一式:1,500万〜3,000万円 | 食品・医薬品のコンベアトラッキング整列や個包装ピッキングで比類なき処理能力を発揮。 |
| 垂直多関節ロボット(6軸) | 人間の腕のような自由な動作。ワークの傾き補正や複雑な立体軌道に対応。 | 単体:350万〜800万円 ライン一式:1,800万〜3,500万円超 | ばら積みピッキングや段ボールへの立体パレタイズなど、変種変量ラインの万能型。 |
| 機械式カム駆動ユニット | モーター軸直結のカムによる完全同期。毎分300サイクル以上の極限搬送が可能。 | ユニット単体:80万〜250万円 専用機全体:1,000万〜2,500万円 | 品種変更がほぼない大量生産品(キャップ、電池セルなど)において最高の耐久性と速さを誇る。 |
設備投資を検討する際、多くの企業が直面するのがピックアンドプレース 装置 価格 相場の構造です。ロボット単体価格の安さに目を奪われがちですが、実際には専用架台、ワーク供給装置(パーツフィーダーやコンベア)、安全柵、搬送制御プログラム、画像処理装置を含めたシステムインテグレーション費が総額の6〜7割を占めるケースが一般的です。
ロボット選定において、スカラロボット ピックアンドプレース 比較を行う現場では、剛性と設置フットプリントが重視されます。一方、食品や包装ラインで活躍するデルタロボット 高速 ピック&プレース 特徴としては、上部から吊り下げるレイアウトによって作業エリアを広く確保でき、コンベア上を流れる不規則なワークをリアルタイムで追従搬送できる点が挙げられます。国内市場におけるピックアンドプレース 産業用ロボット メーカー 評判では、ファナックの堅牢性とグローバル保守網、安川電機の緻密なモーション制御、エプソンの精密スカラ技術、デンソーウェーブの省スペース・高速性、オムロンの画像・搬送統合ソリューションがそれぞれ高い支持を得ています。
【タクトタイム短縮の裏技】ハンドリング失敗の原因とノズル・チャックの最適化
「アームの最高動作速度を上げたのに、なぜか全体のサイクルタイムが縮まらない」という現象は、自動化現場で最も頻発するトラブルの典型例です。ピックアンドプレース タクトタイム 短縮 理由を突き詰めると、ボトルネックは空中を移動する時間ではなく、把持部が停止してワークを吸着・解放する際の「残留振動の収束時間(整定時間)」と「空圧応答の遅延」に潜んでいます。
現場取材で見えてきたピック&プレース ハンドリング 失敗 原因の第1位は、把持機構とワーク表面状態のミスマッチです。加減速G(加速度)を高めすぎた結果、ワークが遠心力でズレたり、離反時にワーク内部に残留した負圧によって意図しない跳ね上がりが発生し、プレース位置から外れてしまう事象が多発します。
こうした課題を打破するには、ピックアンドプレース チャック 吸着 ノズル 種類の綿密な選定が欠かせません。
- 真空吸着パッド・ノズル:平滑なワークに最適。シリコン、フッ素、ウレタンなど材質の使い分けに加え、ベローズ(蛇腹)タイプを選定することで段差や傾きを吸収可能。近年は薄膜ワークを非接触で保持するベルヌーイチャックも多用される。
- 空圧・電動平行開閉チャック:重量物や段差のあるブロック状ワークを物理的に挟み込む。把持力制御が可能な電動チャックなら、繊細な樹脂成型品の変形割れを防止できる。
- 柔軟グリッパー(ソフトロボティクス):シリコン製エアバッグや多関節フィンガーにより、不定形な生鮮食品や惣菜などを潰さず包み込むように把持する。
タクト短縮を狙うプロの現場では、吸着バルブをロボット本体ではなくハンド直近に配置して配管容量を最小化し、エアの真空破壊タイミングを0.01秒単位でシーケンサー制御するチューニングが行われています。
【実態検証】利用者の生の声と現場目線で見えたリアルな失敗事例
大手産業機器展示会や現場エンジニアのコミュニティ、各種技術掲示板に寄せられる生の声からは、スペック表だけでは見えない自動化導入の生々しい実態が浮き彫りになります。
「数千万円を投じてデルタロボットを2台導入したが、上流から流れてくるダンボール箱のわずかな膨らみやテープの浮きを画像認識が異物と判定してしまい、毎時間エラー停止する。結局、ラインの横に監視要員を1人常駐させる羽目になり、人件費削減どころか専任の保守負担が増えた」(食品加工工場・製造技術主任)
「ロボットSIerに設計を丸投げした結果、自社内でプログラム修正やノズルの摩耗交換ができる技術者が育たず、品種追加のたびに高額な外注費と2週間のライン停止が発生している」(自動車ティア2部品メーカー・生産管理部長)
現場取材を通じて見出されたのは、設備単体の性能不足ではなく、工場組織における「ベンダーへの丸投げによる共依存構造」と「現場と技術部門の心理的バウンダリー(境界線)の崩壊」という構造的リスクです。現場オペレーターが「自分たちのライン」という当事者意識を失い、トラブルの原因究明をSIerやロボットメーカーの責任にしてしまう心理的防衛が働くと、どんなに高性能なピック&プレース装置も放置され、埃をかぶることになります。
一般に知られていない盲点とネットの誤解|高速ロボット=高生産性の罠
Web上やカタログ情報で広く信じられている「ロボットのスペックが上がれば、工場の生産性はリニアに向上する」という言説は、現場レベルでは明確な誤解です。
第1の盲点は、「コンベアやフィーダー側の供給能力の限界」です。ロボットが毎分120回のピッキング能力を持っていても、パーツフィーダーのパーツ整列速度が毎分80個であれば、ロボットは稼働時間の3分の1を待機(空振り)に費やします。システム全体の同期が取れていなければ、ロボットの過剰スペックは単なる投資の無駄遣いに終わります。
第2の盲点は、「ワーク個体差に対するロバスト性(頑健性)の軽視」です。試作テストでは新品の完璧なワークを用いてタクトを測定しますが、量産現場ではバリ、油分の付着、静電気、反り、ロットごとの色ブレが日常的に発生します。これらの外乱を吸収する機構的マージンを持たせない設計は、量産立ち上げ初日に破綻します。
【2026年最新トレンド】AIビジョンシステムと自律ピッキングの進化
2026年現在、ピック&プレースの世界で最大の技術革新となっているのが、ディープラーニングと3D空間認識を組み合わせたピックアンドプレース ビジョンシステム 画像認識の進化です。従来の画像認識では、照明環境の変化やワークの重なりに対して厳密なパラメータチューニングが必要でしたが、2026年最新 ピック&プレース AI 自動化 トレンドは「ティーチングレス」と「自律把持計画」を完全に実用段階へと押し上げました。
代表的な進展が「ばら積みピッキング(Random Bin Picking)」の劇的な精度向上です。通い箱の中に乱雑に積み重なったボルトや鍛造部品に対し、AIが瞬時に点群データを解析。アームが干渉しない最適なアプローチ角度と把持ポイントをミリ秒単位で自律計算し、ミスなくピックアップします。さらに、手先に超小型・高解像度カメラを内蔵した「Eye-in-Hand」方式と、把持した感触(反力)を検知する触覚センサの融合により、半透明体や柔軟物、鏡面金属といった従来は難読とされた対象物も高精度にハンドリングできるようになっています。
【プロの結論】導入で成功する企業・慎重になるべき工程の判断基準
自動化プロジェクトを確実に成功へ導くため、設備選定における明確な判断基準を提示します。
- 即座に導入・推奨できるケース:
- ワークの形状・重量が均一で、年間生産計画が明確な定型工程
- 作業者の体力的負担が大きい重量物の移載や、クリーンルーム内の衛生管理工程
- 多品種であってもCADデータが存在し、AIビジョンによる自律ピッキングが適用可能なライン
- 導入に慎重・まず工程見直しを先行すべきケース:
- 上流工程から流れてくるワークの品質バラツキ(変形・濡れ・絡まり)が極めて大きい工程
- 生産品目が月単位で激変し、社内に治具交換やプログラム微修正を行える技術者が不在の組織
- タクトタイム短縮の目的が曖昧で、前後のボトルネック工程が放置されているライン
【pick & place】に関するよくある質問(FAQ)
Q1:ピック&プレース装置の耐用年数と定期メンテナンスの頻度はどの程度ですか?
A1:産業用ロボット本体の法定耐用年数は一般的に7年〜10年程度ですが、適切なグリスアップやベルト交換を行えば15年以上稼働する現場も珍しくありません。日常点検(エア漏れ・吸着パッド摩耗確認)は毎日、駆動部のグリス補給やバックアップバッテリー交換は1年ごとの定期点検が標準です。
Q2:既存の手動ラインにAIビジョン付きピック&プレースを後付け導入できますか?
A2:可能です。近年は既存コンベアをそのまま活用し、上部にスタンド式ビジョンカメラと協働ロボット(または小型スカラロボット)を追設するパッケージ型SIソリューションが普及しています。ただし、ワークの整列スペースや安全対策(エリアセンサ等の設置)のスペース確保が必要です。
Q3:協働ロボットによるピック&プレースと産業用ロボットの使い分けは?
A3:作業者のすぐ隣で安全柵なしで稼働させたい場合や、頻繁にレイアウト変更を行う多品種少量ラインでは「協働ロボット」が適しています。一方で、毎分60サイクルを超えるような高速ピッキングや、10kg以上の重量物を連続搬送する場合は、安全柵で区画された「産業用ロボット(スカラ・多関節・デルタ)」が必須となります。
まとめ:次世代ピック&プレース導入を成功に導くロードマップ
ピック&プレースの自動化は、単なる「人間の手作業の機械への置き換え」ではありません。それは、上流の部品供給から下流の梱包まで、工場全体のプロセスと情報流を最適化する基軸プロジェクトです。
設備投資の成否を分けるのは、最高速度やネームバリューにとらわれず、扱うワークの物性に即した「エンドエフェクタ(ノズル・チャック)の選定」と「自社で保守・改善を回せる運用の自立性」です。2026年最新のAIビジョン技術とロボット機構の特性を正しく理解し、現場と一体となった無理のない自動化ステップを踏み出すことが、持続可能な高効率生産ラインを築く最短ルートとなります。 (出典: pick place(Yahoo!ニュース))
毎日更新されるトレンド情報を分析・発信中。役立つ裏技やおすすめ情報を分かりやすく紹介します。
